Posicionadores de soldagem robótica melhore a qualidade da solda e a eficiência da produção reposicionando continuamente a peça de trabalho para que o robô de soldagem sempre opere na posição plana ou horizontal ideal, eliminando passagens aéreas e verticais que degradam a penetração e a consistência do cordão. Em termos práticos, os fabricantes que integram posicionadores robóticos relatam reduções no tempo de ciclo de 20 a 40% e taxas de defeitos tão baixas quanto 0,1% — em comparação com 2 a 5% nas operações de soldagem manual.
Este guia aborda como funcionam os posicionadores robóticos de soldagem, quais tipos estão disponíveis, como escolher a configuração correta e quais resultados mensuráveis você pode esperar de um sistema devidamente integrado.
Como funcionam os posicionadores de soldagem robótica
Um posicionador de soldagem robótico é um acessório motorizado que gira, inclina ou vira uma peça de trabalho sob controle coordenado com o robô de soldagem, garantindo que cada junta de solda seja apresentada no ângulo ideal para deposição. Em vez de exigir que o braço do robô se contorça em posições de difícil alcance, o posicionador traz a junta para o robô — mantendo orientações planas ou ligeiramente inclinadas que produzem soldas de penetração total com geometria consistente do cordão.
O posicionador se comunica com o controlador do robô por meio de E/S compartilhada ou protocolo fieldbus — normalmente EtherCAT, DeviceNet ou PROFINET — permitindo que o movimento seja totalmente sincronizado. Quando o robô completa uma passagem de solda em uma face, ele sinaliza ao posicionador para indexar a peça para a próxima posição de junta enquanto o robô reinicia sua tocha. Essa transferência coordenada elimina totalmente o tempo de reposicionamento manual.
Mais moderno posicionadores robóticos de soldagem são tratados como eixos externos pelo controlador do robô. Um robô de 6 eixos integrado com um posicionador de 2 eixos torna-se efetivamente um sistema de 8 eixos, com todos os eixos coordenados em tempo real. Isso significa que o robô e o posicionador podem se mover simultaneamente – a peça gira enquanto a tocha se desloca – permitindo caminhos de solda helicoidais e espirais contínuos complexos que seriam geometricamente impossíveis com um acessório estacionário.
Os servomotores acionam a rotação do posicionador e os eixos de inclinação, com codificadores de precisão que fornecem feedback angular normalmente com precisão de ±0,01 graus. A capacidade de carga varia de menos de 100 kg para posicionadores de peças pequenas a mais de 30.000 kg para sistemas de fabricação estrutural pesada usados na construção naval e na fabricação de vagões ferroviários.
Tipos de posicionadores de soldagem robótica
Cada um dos cinco tipos principais de posicionadores robóticos de soldagem aborda uma geometria distinta da peça de trabalho e do cenário de produção — selecionar o tipo errado para sua aplicação é um dos erros de integração mais comuns e caros.
1. Posicionadores Cabeçote-Cabeçote Móvel (H/T)
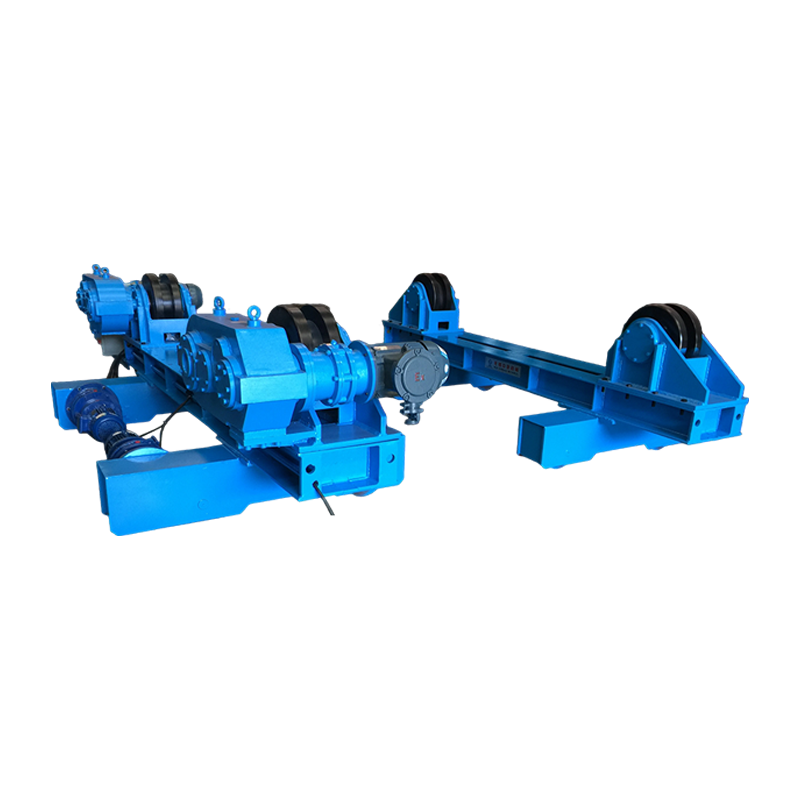
Os posicionadores cabeçote-cabeçote são o tipo mais amplamente utilizado em células de soldagem robótica, adequados para componentes cilíndricos e tubulares alongados. A peça de trabalho é fixada entre um cabeçote acionado e um cabeçote móvel passivo ou acionado, permitindo uma rotação contínua de 360 graus ao longo do eixo longitudinal. As aplicações comuns incluem vasos de pressão, coletores de exaustão, vigas estruturais e conjuntos de tubos.
- Capacidade de carga: 500 kg a 20.000 kg (centro de gravidade avaliado)
- Velocidade de rotação: 0,01 a 3 RPM, servocontrolado
- Uso típico: Carretéis de tubos, semi-eixos, vasos de pressão cilíndricos
- Vantagem principal: A rotação contínua permite soldas circunferenciais completas sem parar
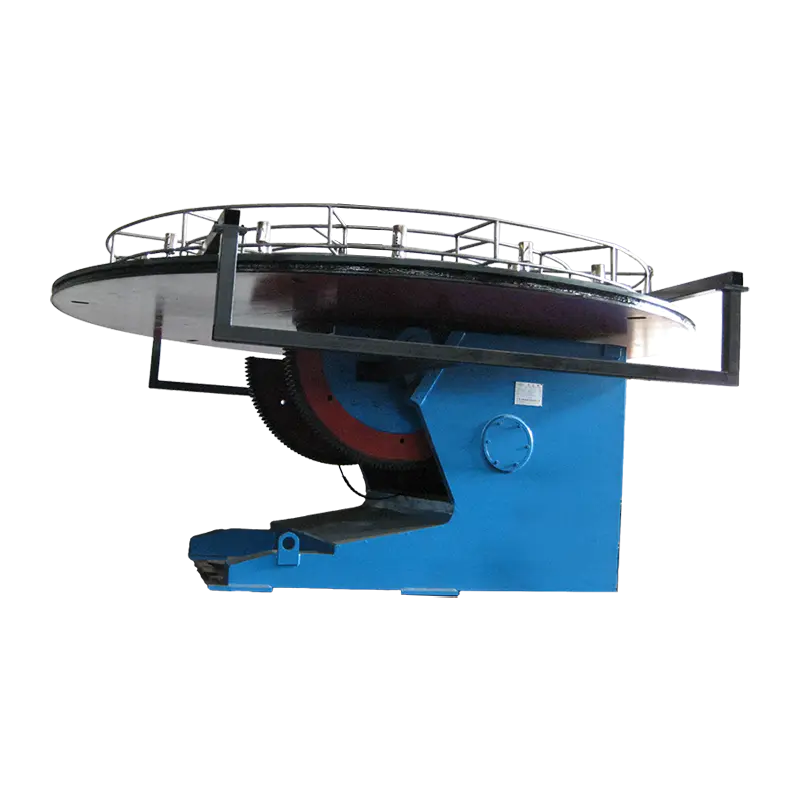
2. Posicionadores de mesa giratória (eixo único)
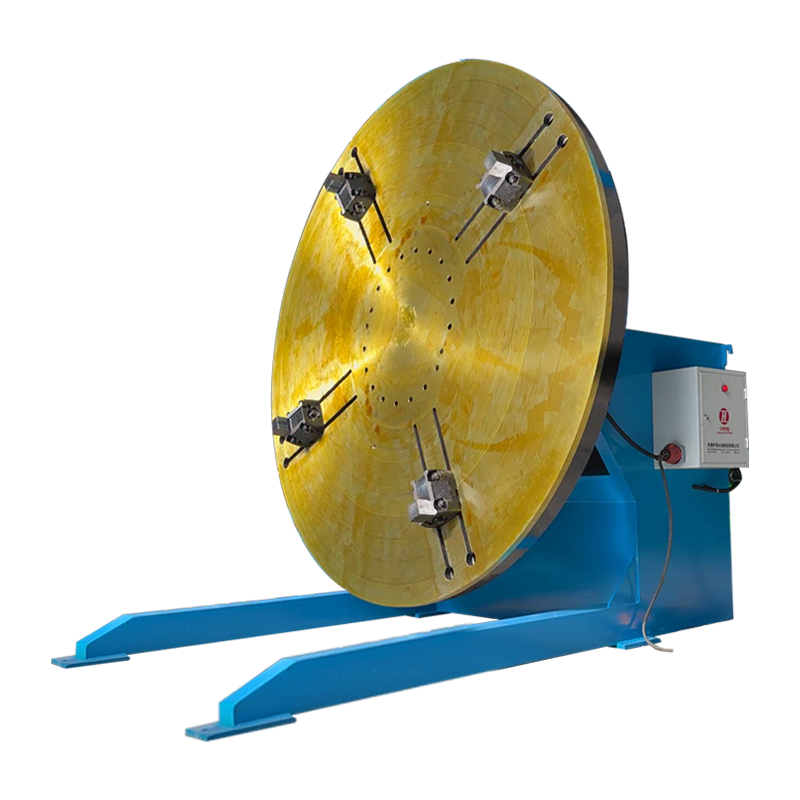
Os posicionadores de mesa giratória giram a peça em um único plano horizontal ou inclinado, tornando-os o ponto de entrada mais simples e econômico para automação de soldagem robótica. Uma placa frontal plana gira a peça para apresentar diferentes juntas de solda sequencialmente. Eles são adequados para fabricação de placas planas, montagens de suportes e soldagens simétricas. As unidades básicas de mesa giratória custam entre US$ 8.000 e US$ 15.000, bem abaixo do custo dos sistemas multieixos.
- Capacidade de carga: 50kg a 5.000kg
- Eixos: 1 (rotação)
- Uso típico: Conjuntos de suporte, suportes de motor, soldagens planas
- Vantagem principal: Baixo custo, programação simples, espaço mínimo
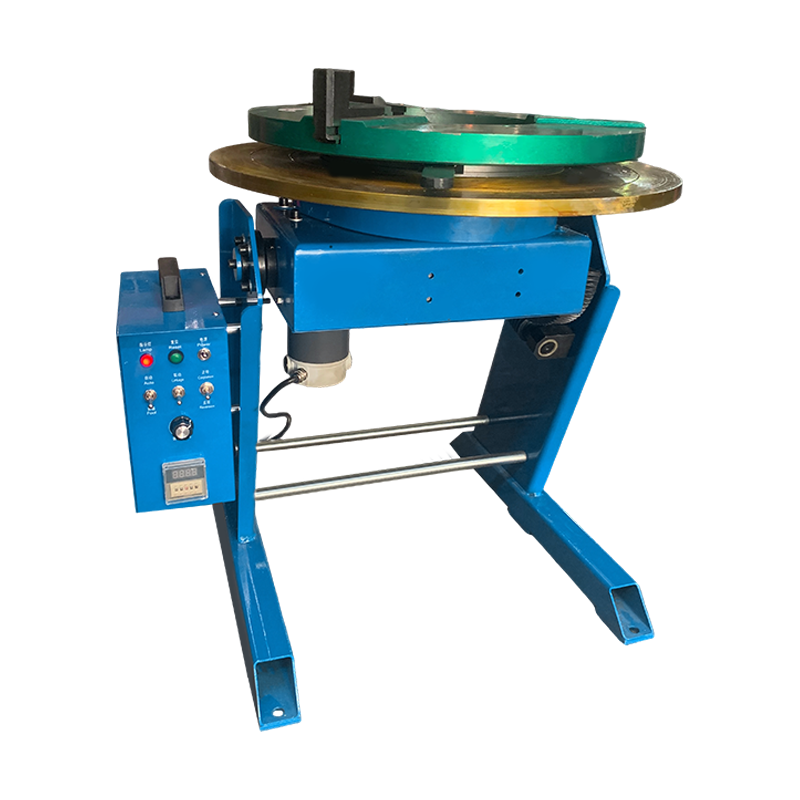
3. Posicionadores de dois eixos (inclinação-rotação)
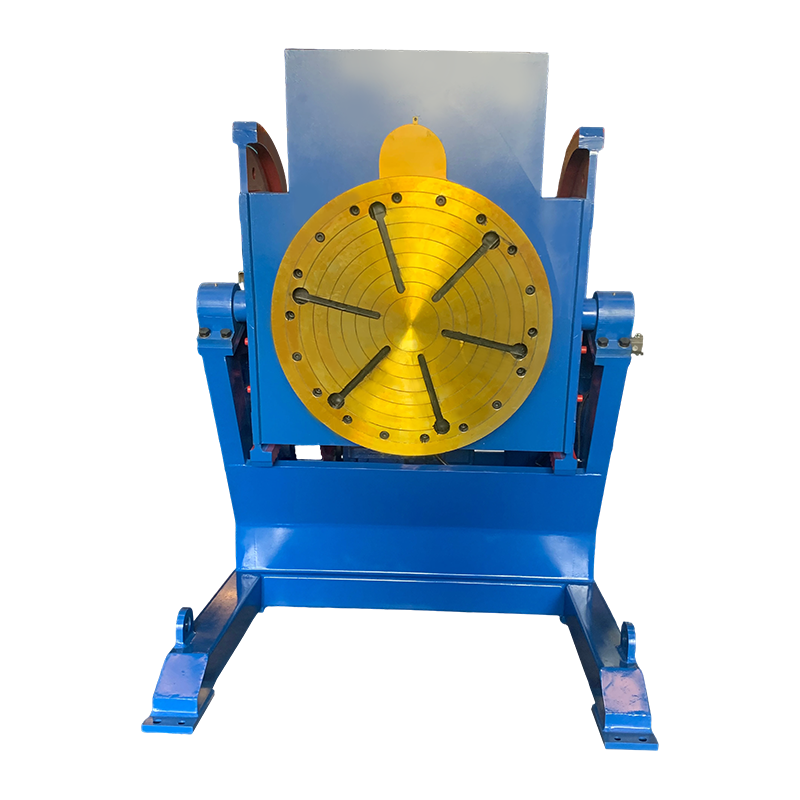
Os posicionadores de inclinação e rotação de dois eixos são a solução multifuncional mais versátil para soldagem robótica de montagens 3D complexas. Uma cabeça inclinada (normalmente de 0 a 135 graus) combinada com uma rotação completa de 360 graus permite que praticamente qualquer articulação seja apresentada na posição plana. Esses posicionadores trabalham com a maior variedade de geometrias de peças e são a recomendação padrão para oficinas que lidam com diversas famílias de peças. Espere investir entre US$ 20.000 e US$ 60.000, dependendo da capacidade.
- Capacidade de carga: 250kg a 10.000kg
- Eixos: 2 (rotação de inclinação)
- Uso típico: Equipamentos agrícolas, máquinas de construção, estruturas estruturais complexas
- Vantagem principal: Lida com a mais ampla variedade de formatos de peças em uma única unidade
4. Posicionadores de roda gigante (estação dupla)
Os posicionadores de roda gigante aumentam drasticamente o rendimento, permitindo que os operadores carreguem e descarreguem uma estação enquanto o robô solda na outra , eliminando efetivamente o tempo ocioso do robô devido à troca de peças. As duas estações giram em torno de um eixo central – quando a soldagem é concluída na estação A, o posicionador indexa 180 graus, apresentando a estação B ao robô enquanto o operador atende a estação A. Na produção de alto volume, esta configuração pode manter o tempo de arco ligado do robô acima de 85%, em comparação com 40–55% em células de estação única.
- Capacidade de carga: 200 kg a 3.000 kg por estação
- Eixos: 1 (índice) até 2 por estação (inclinação e rotação)
- Uso típico: Subconjuntos automotivos, engates de reboque, peças repetitivas de alto volume
- Vantagem principal: Maximiza o tempo de arco ligado do robô, ideal para produção em volume
5. Posicionadores Skyhook e Munhão
Os posicionadores de munhão são projetados para soldagens muito grandes e pesadas — como estruturas de equipamentos de mineração, componentes de turbinas eólicas e carrocerias de vagões ferroviários — onde os projetos de posicionadores padrão não conseguem lidar com o deslocamento de massa ou centro de gravidade. A peça é apoiada em dois pontos de munhão em lados opostos, permitindo a rotação de cargas de 5.000 kg a mais de 30.000 kg. As variantes Skyhook suspendem a peça acima da cabeça, dando ao robô acesso a todas as superfícies inferiores sem obstruções.
- Capacidade de carga: 5.000 kg a 30.000 kg
- Uso típico: Equipamentos de mineração, estruturas de energia eólica, fabricação de trilhos pesados
- Vantagem principal: Lida com cargas extremas com controle estável do centro de gravidade
Tipos de posicionadores de soldagem robótica: comparação lado a lado
A tabela abaixo compara todos os cinco tipos de posicionadores nas dimensões que mais importam ao especificar um sistema para uma célula de soldagem robótica.
| Tipo de posicionador | Eixos | Faixa de capacidade | Tempo de ativação do arco | Faixa de custo (USD) | Melhor Aplicação |
| Cabeçote-cabeçote móvel | 1 | 500kg – 20.000kg | 70–80% | US$ 15.000 – US$ 80.000 | Tubos, cilindros, eixos |
| Plataforma giratória (eixo único) | 1 | 50kg – 5.000kg | 55–70% | US$ 8.000 – US$ 25.000 | Soldagens planas, suportes |
| Dois Eixos (Inclinação-Rotação) | 2 | 250kg – 10.000kg | 70–85% | US$ 20.000 – US$ 60.000 | Montagens 3D complexas |
| Roda gigante (estação dupla) | 1 índice 2/estação | 200 kg – 3.000 kg/estação | 85–95% | US$ 35.000 – US$ 120.000 | Peças repetitivas de alto volume |
| Munhão / Skyhook | 1–2 | 5.000kg – 30.000kg | 65–80% | US$ 80.000 – US$ 300.000 | Fabricação estrutural pesada |
Tabela 1: Comparação dos tipos de posicionadores de soldagem robótica por eixos, capacidade de carga, tempo de arco ligado do robô, custo e aplicação primária.
Principais benefícios dos posicionadores de soldagem robótica
O principal benefício da integração de um posicionador de soldagem robótico é uma melhoria mensurável e quantificável na qualidade da solda combinada com uma redução no tempo total do ciclo — dois objetivos que frequentemente entram em conflito em operações manuais, mas são alcançados simultaneamente em sistemas posicionadores robóticos.
Soldagem Consistente em Posição Plana
A gravidade é o desafio fundamental na soldagem. O metal da poça de fusão flui para baixo, o que significa que as posições suspensas (4G) e verticais (3G) exigem maior habilidade do soldador e velocidades de deslocamento mais lentas para evitar arqueamento e preenchimento insuficiente. Os posicionadores robóticos eliminam totalmente essas posições girando a peça para que cada junta seja apresentada na posição plana (1G) ou de filete horizontal (2F) — as duas posições que permitem a velocidade de deslocamento mais rápida, a penetração mais profunda e o perfil mais consistente do cordão. Em termos práticos, as velocidades de deslocamento GMAW em posição plana podem atingir 80–120 polegadas por minuto, contra 20–40 IPM para passes fora de posição.
Tempo de ciclo reduzido
O reposicionamento automatizado entre juntas de solda leva de 3 a 8 segundos por índice na maioria dos posicionadores servoacionados. O reposicionamento manual por um operador humano — incluindo desaperto, levantamento, reposicionamento e reaperto — normalmente leva de 45 a 120 segundos por operação e introduz variabilidade. Para uma peça que requer 8 reposições, esta diferença por si só economiza de 6 a 15 minutos de tempo sem arco por unidade. Com 20 peças por turno, isso representa 2 a 5 horas diárias de capacidade recuperada.
Menor taxa de defeitos e custo de retrabalho
Células de soldagem robótica com posicionadores coordenados atingem consistentemente taxas de defeitos abaixo de 0,5%, com as melhores operações da categoria relatando taxas de defeitos de 0,05 a 0,1%. Em comparação, as operações de soldagem manual em aplicações semelhantes apresentam taxas médias de defeitos de 2 a 5%. Dado que os custos de retrabalho de solda são normalmente 5 a 10 vezes maiores do que o custo de solda original – devido à retificação, re-soldagem, correção de distorção de calor e reinspeção – reduzir a taxa de defeito de 3% para 0,2% em uma produção anual de 10.000 unidades pode representar de US$ 200.000 a US$ 800.000 em custos de retrabalho evitados.
Alcance e acesso estendidos ao robô
Um braço robótico possui limites de alcance fixos. Em uma fabricação complexa, algumas juntas podem ser geometricamente inacessíveis a partir de uma posição fixa do robô. Ao girar e inclinar a peça de trabalho, o posicionador amplia efetivamente o alcance funcional do robô — trazendo juntas remotas para dentro do envelope de trabalho do robô sem reposicionar o próprio robô. Isto é particularmente valioso na soldagem automatizada de tubulações e na fabricação de vasos de pressão, onde cordões de solda envolvem toda a circunferência da peça.
Maior segurança do operador
O reposicionamento manual de soldagens pesadas representa um risco significativo de lesão musculoesquelética. Componentes com peso entre 50 e 500 kg exigem pontes rolantes ou vários operadores, e içamentos inadequados são uma das principais causas de lesões no local de trabalho em oficinas de fabricação. Os posicionadores robóticos eliminam todo o manuseio manual durante o processo de soldagem – os operadores carregam e descarregam os acessórios com auxílios de elevação apropriados, mas o reposicionamento durante a soldagem é totalmente acionado pela máquina. Isto contribui para reduzir os pedidos de indemnização dos trabalhadores e melhorar a conformidade com a OSHA.
Como selecionar o posicionador de soldagem robótica correto
A seleção do posicionador de soldagem robótico correto requer a avaliação de cinco parâmetros críticos: peso e geometria da peça, volume de produção, compatibilidade do robô, espaço físico e orçamento. Errar até mesmo em um desses problemas cria problemas que são caros para serem corrigidos após a instalação.
Passo 1 — Definir o Envelope e o Peso da Peça
Calcule o peso máximo da peça, incluindo acessórios e ferramentas, e não apenas a peça nua. Adicione uma margem de segurança de 25–30% a este valor ao especificar a capacidade do posicionador. Por exemplo, uma peça pesando 300 kg com um acessório de 40 kg deve ser classificada para um posicionador mínimo de 450 kg. Além disso, calcule o deslocamento do centro de gravidade a partir do eixo de rotação — cargas excêntricas exigem capacidade reduzida ou contrapeso, que o fabricante do posicionador deve avaliar antes de especificar o sistema de acionamento.
Passo 2 — Avaliar a geometria da peça e a acessibilidade das juntas
Determine quantas juntas de solda existem, sua orientação em relação umas às outras e se uma rotação de eixo único é suficiente para apresentar todas as juntas na posição plana. Se existirem juntas em múltiplas faces perpendiculares, será necessário um posicionador de rotação e inclinação de dois eixos. Se as juntas forem circunferenciais em um eixo longo, um cabeçote-cabeçote móvel é a escolha natural. Esboce ou modele a peça em CAD e simule a sequência de rotação antes de selecionar o tipo de posicionador.
Passo 3 — Combine o Posicionador com o Controlador do Robô
Confirme se o sistema de acionamento do posicionador é compatível com a interface do eixo externo do controlador do robô. A maioria dos principais OEMs de robôs oferece suporte à coordenação de eixos externos por meio de placas de eixo dedicadas ou conectividade fieldbus. Especifique os requisitos do protocolo do servoconversor do posicionador no início do projeto — protocolos de comunicação incompatíveis são uma causa comum de atrasos na integração. Confirme o número máximo de eixos externos coordenados que seu controlador suporta (normalmente de 3 a 7, dependendo da geração do controlador).
Passo 4 — Calcular os requisitos de volume de produção
Para volumes de produção abaixo de 5.000 peças por ano com grande variedade de peças, um único posicionador de inclinação e rotação de dois eixos normalmente proporciona o melhor retorno. Para volumes superiores a 20.000 peças por ano com variedade limitada, uma configuração de estação dupla em roda gigante maximiza o rendimento por metro quadrado de área ocupada pela célula. Para fabricação estrutural de baixo volume e alto valor, um cabeçote móvel ou posicionador de munhão com maior capacidade é garantido, mesmo em volumes anuais mais baixos.
Passo 5 — Avalie o espaço físico e o perímetro de segurança
O envelope de rotação do posicionador deve estar totalmente contido dentro do perímetro da cerca de segurança da célula robótica, com folga adequada para a dimensão máxima da peça em qualquer ângulo de rotação. Uma peça medindo 1.200 mm de comprimento girando em um cabeçote móvel requer um raio de folga de pelo menos 700 mm do eixo de rotação até a estrutura circundante. Cortinas de luz de segurança ou scanners de área devem ser posicionados de forma a considerar todo o envelope dinâmico do braço do robô e do posicionador rotativo.
| Cenário | Peso da peça | Volume Anual | Tipo recomendado | Período de ROI estimado |
| Suportes pequenos, oficina de trabalho | Menos de 100kg | 2.000 – 8.000 | Plataforma giratória | 12–18 meses |
| Fabricação de geometria mista | 100 – 500kg | 1.000 – 10.000 | Inclinação-Rotação de Dois Eixos | 18–30 meses |
| Subconjunto automotivo de alto volume | 50 – 300kg | 20.000 | Roda gigante (estação dupla) | 10–16 meses |
| Soldagem de tubos e cilindros | 200 – 5.000kg | 500 – 5.000 | Cabeçote-cabeçote móvel | 20–36 meses |
| Fabricação estrutural pesada | 5.000kg | Menos de 500 | Munhão / Skyhook | 36–60 meses |
Tabela 2: Guia de seleção do posicionador por cenário de produção, peso da peça, volume e período estimado de retorno do investimento.
Integração com Células de Soldagem Robótica
A integração bem-sucedida de um posicionador de soldagem robótico requer planejamento coordenado em todo o projeto mecânico, programação de software e configuração do sistema de segurança desde os primeiros estágios do projeto da célula — adaptar um posicionador a uma célula existente é possível, mas é consistentemente mais caro e demorado do que projetá-lo desde o início.
Coordenação e Programação do Eixo Externo
Programar um sistema robô-posicionador como eixos externos coordenados significa que cada ponto ensinado no programa do robô inclui simultaneamente as posições das juntas do robô e os ângulos do posicionador. Quando o programa é executado, o controlador interpola todos os eixos em tempo real — o posicionador gira enquanto o robô move a tocha, mantendo uma posição relativa constante entre a ponta do fio e a junta de solda. Este movimento coordenado é essencial para soldas espirais, costuras cônicas e qualquer geometria onde uma abordagem sequencial de índice e solda deixaria marcas de início e fim no cordão.
Projeto de acessórios e ferramentas
A placa frontal ou a interface do mandril do posicionador devem corresponder ao projeto da ferramenta, e a ferramenta deve localizar as peças repetidamente dentro de 0,5 mm ou melhor – a tolerância necessária para que os programas de soldagem a arco robótico atinjam as ranhuras da junta de forma consistente, sem rastreamento de costura. Ferramentas que introduzem erros de localização superiores a 1,5 mm requerem a adição de um sistema de rastreamento de costura de tensão de arco ou laser para compensar dinamicamente, acrescentando entre US$ 8.000 e US$ 25.000 ao custo da célula.
Arquitetura de Segurança
Um posicionador de soldagem robótico cria zonas de perigo dinâmicas além daquelas do braço do robô sozinho. A placa frontal rotativa e a própria peça constituem pontos de esmagamento, riscos de esmagamento e riscos de projéteis se uma braçadeira falhar durante a rotação. Os controladores lógicos programáveis (CLPs) com classificação de segurança devem monitorar o status da fixação do acessório, os limites de torque e os limites de velocidade em todos os eixos do posicionador. O sistema de segurança deve manter o posicionador estacionário se qualquer entrada de segurança não for satisfeita, e deve ser à prova de falhas para uma condição de retenção travada - e não uma desaceleração de giro livre - no caso de parada de emergência.
Indústrias que usam posicionadores de soldagem robótica
Os posicionadores robóticos de soldagem são implantados em praticamente todos os setores de fabricação pesada e de precisão , desde bens de consumo até estruturas aeroespaciais críticas.
- Fornecedores automotivos e de nível 1: Sistemas de escapamento, chassis auxiliares, componentes de suspensão e estruturas de assento — normalmente usando células de roda gigante para alto volume e tempos de ciclo rápidos
- Equipamento Agrícola: Braços da carregadeira, conjuntos de lanças e estruturas de implementos — peças soldadas pesadas e assimétricas que se beneficiam de posicionadores de inclinação e rotação de dois eixos com capacidades de 1.000 a 5.000 kg
- Petróleo e Gás: Invólucros de vasos de pressão, peças de carretel de tubulação e subconjuntos de flange — os posicionadores cabeçote-cabeçote móvel dominam este segmento devido à geometria cilíndrica da maioria dos componentes
- Equipamento de construção: Lanças de escavadeiras, contrapesos, articulações de caçambas e componentes de guindastes — muitas vezes as maiores aplicações de soldagem robótica fora da construção naval, exigindo munhões ou posicionadores de rotação e inclinação para serviços pesados
- Aeroespacial e Defesa: Seções de tanques de combustível, componentes estruturais da fuselagem e carcaças de motores de foguete — soldadas em ambientes controlados usando posicionadores de alta precisão com requisitos de precisão angular de 0,01 graus ou melhor
- Ferrovia e Transporte: Estruturas de bogies, conjuntos de acopladores e seções de carrocerias de vagões — normalmente soldadas com grandes posicionadores de munhões e sistemas de pórticos robóticos trabalhando em conjunto
- Energia Renovável: Seções de torres de turbinas eólicas, estruturas de nacelas e estruturas de rastreadores solares — componentes extremamente grandes e pesados que exigem sistemas posicionadores de engenharia personalizados
Perguntas frequentes sobre posicionadores de soldagem robótica
P: Qual é a diferença entre um posicionador de soldagem e um rotador de soldagem?
Um rotador de soldagem suporta e gira uma peça cilíndrica em rolos acionados - a peça repousa sobre os rolos e gira sob seu próprio peso. Os posicionadores, por outro lado, fixam ou fixam a peça e a giram através de um eixo acionado — proporcionando controle angular preciso, independentemente do formato da peça. Os rotadores são usados quase exclusivamente para tubos e recipientes redondos; posicionadores lidam com geometrias arbitrárias. Na soldagem robótica, os posicionadores são fortemente preferidos porque se integram ao controlador do robô como eixos externos coordenados, permitindo movimento sincronizado que os rotadores não podem fornecer.
P: Os posicionadores robóticos de soldagem podem ser usados em todos os processos de soldagem?
Sim — os posicionadores robóticos de soldagem são independentes do processo. Eles são usados com soldagem GMAW (MIG), GTAW (TIG), FCAW, SAW (arco submerso), soldagem a plasma e soldagem a laser. As especificações do posicionador (carga, velocidade, precisão) podem diferir de acordo com o processo — as aplicações SAW normalmente exigem rotação lenta e constante em velocidades precisas para manter a manta de fluxo, enquanto os posicionadores GMAW podem indexar mais rapidamente entre posições discretas. Os requisitos do processo devem ser especificados ao fabricante do posicionador antes que a seleção do motor de acionamento e da caixa de engrenagens seja finalizada.
P: Qual é o ROI típico de um posicionador de soldagem robótico?
O retorno do investimento depende muito do volume de produção, da complexidade das peças e dos custos atuais de mão de obra manual. Em ambientes automotivos e de fabricação de alto volume, períodos de ROI de 10 a 18 meses são típicos para instalações de posicionadores de roda gigante. Em job shop ou aplicações de menor volume, 24 a 36 meses é mais comum. O cálculo do ROI deve incluir economias decorrentes da redução de retrabalho, realocação de mão de obra, menor uso de consumíveis (velocidades de deslocamento mais rápidas em posições planas consomem menos fio por unidade de comprimento de solda) e redução de reclamações por lesões — e não apenas economias diretas de mão de obra decorrentes da substituição do robô.
P: Como evito que a corrente de solda passe pelos rolamentos do posicionador?
A corrente de soldagem conduzida através dos rolamentos do posicionador causa danos à usinagem por descarga elétrica (EDM) nas pistas do rolamento, levando à falha prematura do rolamento — geralmente em questão de meses. A solução correta é direcionar o retorno do aterramento de soldagem diretamente para o acessório ou placa frontal da peça, desviando totalmente do rolamento, usando cabos de aterramento adequados para soldagem e classificados para a amperagem esperada. Muitos fabricantes de posicionadores fornecem pontos de conexão de aterramento dedicados no painel frontal e na carcaça do cabeçote para essa finalidade. Nunca confie no aço estrutural ou no conjunto de rolamentos do posicionador como caminho de retorno ao solo.
P: Que manutenção um posicionador de soldagem robótico exige?
Os intervalos de manutenção dependem do ciclo de trabalho e da carga, mas os requisitos padrão incluem: verificações e trocas de óleo da caixa de engrenagens a cada 2.000 a 4.000 horas, lubrificação de rolamentos a cada 500 a 1.000 horas, verificação da calibração do codificador a cada 12 meses, inspeção semanal do cabo de aterramento quanto a desgaste ou danos e backup dos parâmetros do servo acionamento após qualquer alteração de software. A contaminação por respingos de solda nas áreas do painel frontal e do eixo de rotação deve ser limpa diariamente. Os posicionadores em aplicações de ciclo de trabalho elevado (dois ou três turnos) devem ser inspecionados anualmente pela equipe de serviço do fabricante.
P: Qual é o volume mínimo da peça que justifica um posicionador de soldagem robótico?
Não existe um limite universal, mas sim uma diretriz prática: se uma única peça tiver mais de 3 operações de reposicionamento por ciclo de soldagem, um posicionador provavelmente terá retorno dentro de 24 meses em volumes de produção tão baixos quanto 500 unidades por ano – desde que o valor da peça seja significativo e os custos de retrabalho sejam altos. Para peças simples com uma ou duas reposições, normalmente são necessários volumes de 2.000 peças por ano para justificar o investimento de capital em um posicionador em vez de um acessório manual bem projetado.
Conclusão principal: Posicionadores de soldagem robótica não são acessórios opcionais em uma célula de soldagem automatizada moderna — eles são o mecanismo que torna a soldagem robótica econômica e tecnicamente superior à soldagem manual na mais ampla gama de aplicações. Escolher o tipo de posicionador, a capacidade e a abordagem de integração corretos desde o início é a decisão de engenharia mais importante em qualquer projeto de automação de soldagem. Priorize a capacidade de carga com margem, verifique antecipadamente a compatibilidade do controlador e projete o sistema de segurança em paralelo com a arquitetura mecânica e de software.