Máquina rotativa de soldagem de aerofólio com autoalinhamento 20T
A máquina rotativa de soldagem autocompensadora de aerofólio 20T é amplamente utilizada em indústrias como vasos de pressão, equipamentos químicos,...
See Details
Posicionadoues de soldagem são dispositivos mecânicos que giram, inclinam ou reposicionam uma peça de trabalho para colocar cada junta de solda na posição plana ou horizontal ideal, enquanto tipos de robôs de soldagem referem-se às diversas configurações de braços automatizados – articulado, ESCARA, cartesiano, colaborativo e muito mais – que executam a própria solda. Usados de forma independente, cada um melhora a qualidade da solda e a ergonomia do operador. Usados juntos em uma célula de soldagem integrada, eles eliminam totalmente a soldagem fora de posição, reduzem os tempos de ciclo em 30 a 60% e permitem a produção contínua e autônoma em todos os setores, desde a fabricação pesada até a eletrônica de precisão.
A posicionador de soldagem é um sistema de fixação motorizado que manipula a orientação de uma peça durante a soldagem para que as juntas sejam sempre apresentadas ao soldador ou robô de soldagem na posição mais acessível e favorável à gravidade. O objetivo principal é converter soldas suspensas, verticais e horizontais — que são mais lentas, menos consistentes e exigem maior habilidade do soldador — em posições planas (1G) ou de filete horizontal (2F), que produzem soldas da mais alta qualidade nas velocidades de deslocamento mais rápidas.
Os posicionadores de soldagem são classificados por seu eixo de movimento, capacidade de carga e aplicação. Os seis tipos mais comuns são:
Os posicionadores de mesa giratória giram a peça em um único eixo horizontal, tornando-os ideais para soldas circunferenciais em peças cilíndricas, como flanges, vasos de pressão e carretéis de tubos. As capacidades de carga variam de 50 kg a mais de 100.000 kg para modelos industriais pesados. A velocidade de rotação é normalmente 0,1–5 RPM , ajustável para corresponder precisamente à velocidade de deslocamento da solda.
Os posicionadores de inclinação e rotação fornecem dois eixos de movimento — um eixo de inclinação (normalmente de 0 a 135°) e um eixo de rotação — permitindo que peças complexas sejam reposicionadas em praticamente qualquer ângulo sem desapertar. Eles são o tipo de posicionador padrão mais versátil e são amplamente utilizados para fabricação estrutural, estruturas de equipamentos agrícolas e pesagem de componentes automotivos. 100–10.000kg .
Os posicionadores cabeçote-cabeçote suportam peças de trabalho longas e pesadas entre duas extremidades acionadas - o cabeçote (motorizado) e o cabeçote móvel (suporte ou motorizado). Esta configuração é essencial para soldar eixos, eixos, lanças e vigas onde o comprimento da peça excede 1–2 metros e deve ser girado continuamente. As capacidades de carga variam de 500kg a 50.000kg com distâncias centrais de até 10 metros ou mais.
Os posicionadores de roda gigante montam dois acessórios de peça em lados opostos de uma estrutura rotativa, permitindo que uma peça seja soldada enquanto a outra é carregada ou descarregada - melhorando drasticamente o tempo de arco ligado para 85–95% versus 40–60% em configurações de estação única. Eles são muito usados em células de soldagem robótica de alto volume para peças de chassis automotivos, cubos de rodas e componentes de escapamento.
Os posicionadores de munhão giram conjuntos grandes e volumosos — como lanças de equipamentos de construção, estruturas de nacelas de turbinas eólicas e seções de navios — em torno de um eixo horizontal usando dois anéis de munhão. Projetado para cargas extremas de 10.000–500.000kg , eles são normalmente montados no chão em oficinas de fabricação pesada com acesso por ponte rolante.
Os manipuladores de coluna e lança combinam um posicionador de soldagem com uma lança ajustável que posiciona a tocha de soldagem sobre grandes peças estacionárias ou em rotação lenta. A lança fornece deslocamento X, Y e Z de 1–10 metros por eixo , tornando este sistema a solução padrão para costuras longitudinais de vasos de pressão, fabricação de tanques grandes e soldagem estrutural offshore.
| Tipo de posicionador | Eixos de Movimento | Capacidade de carga típica | Aplicação Primária |
|---|---|---|---|
| Plataforma giratória | 1 (rotação) | 50kg – 100.000kg | Tubulações, flanges, vasos de pressão |
| Inclinar e girar | 2 (rotação de inclinação) | 100kg – 10.000kg | Quadros estruturais, equipamentos agrícolas |
| Cabeçote-cabeçote móvel | 1–2 (rotação) | 500kg – 50.000kg | Eixos, vigas, fabricações longas |
| Roda gigante (estrutura H) | 2 (fixação da estrutura) | 100 kg – 3.000 kg por lado | Células robóticas, peças de alto volume |
| Munhão | 1 (rotação) | 10.000kg – 500.000kg | Fabricação pesada, construção |
| Coluna e lança | 3 (rotação X, Y, Z) | Estacionário / muito grande | Tanques, vasos de pressão, offshore |
Tabela 1: Comparação dos tipos de posicionadores de soldagem por eixos de movimento, capacidade de carga e aplicação primária.
O tipos de robôs de soldagem cobrem um amplo espectro de arquiteturas mecânicas, cada uma projetada para diferentes combinações de alcance, carga útil, precisão e flexibilidade. Selecionar o tipo de robô correto é tão crítico quanto selecionar o processo de soldagem: a arquitetura errada limita o acesso, reduz a repetibilidade ou aumenta desnecessariamente o tempo do ciclo.
Os robôs articulados são o tipo dominante na automação de soldagem, representando mais de 70% de todos os robôs de soldagem instalados globalmente. Suas seis juntas rotativas reproduzem toda a amplitude de movimento de um braço humano, permitindo o acesso da tocha a geometrias de juntas complexas a partir de praticamente qualquer ângulo. As capacidades de carga variam de 3kg a 20kg para aplicações de tocha de soldagem, com envelopes de alcance de 600 mm a 3.100 mm . A repetibilidade posicional é normalmente ±0,02–0,08mm .
Os robôs SCARA (Selective Compliance Articulated Robot Arm) operam em um plano horizontal com um eixo Z vertical, tornando-os adequados para soldagem por pontos em montagens planas ou suavemente curvas, como caixas eletrônicas, componentes de chapa metálica fina e peças internas automotivas. Seu eixo vertical rígido proporciona excelente repetibilidade de ±0,01–0,02 mm mas limita o acesso a juntas profundamente recuadas em comparação com robôs articulados de 6 eixos.
Os robôs de soldagem cartesiana se movem ao longo de três eixos lineares (X, Y, Z) montados em uma estrutura suspensa, cobrindo envelopes de trabalho de 1 m × 1 m até 20 m × 10 m ou maior. Eles se destacam na soldagem de grandes painéis planos, seções de construção naval e pontes de aço onde nenhum robô de braço único tem alcance suficiente. Seu movimento linear torna a programação simples e a precisão do caminho extremamente alta — normalmente ±0,1mm em grandes vãos.
Os robôs de soldagem colaborativos (cobots) são projetados para trabalhar com segurança ao lado de operadores humanos sem proteção total de segurança, usando sensores de força-torque para detectar o contato e parar instantaneamente. Os cobots de soldagem normalmente oferecem cargas úteis de 5–16kg e alcance de 850–1.300 mm . Eles são ideais para produção de pequenos lotes e alta mistura, onde é necessária reprogramação frequente — o tempo de configuração de uma nova peça pode ser reduzido para menos de 30 minutos usando programação de ensino guiada manualmente.
Os robôs de sete eixos adicionam uma trilha linear ou uma junta de braço redundante a uma arquitetura padrão de 6 eixos, dando ao robô um grau adicional de liberdade para contornar obstáculos, manter o ângulo da tocha em espaços apertados e evitar posições singulares. Eles são cada vez mais usados em soldagem aeroespacial, fabricações estruturais complexas e células posicionadoras integradas onde os eixos do robô e do posicionador são coordenados simultaneamente. Os sistemas de 7 eixos montados sobre esteiras podem cobrir distâncias lineares de até 50 metros .
Os robôs de soldagem a ponto são robôs articulados de carga pesada, configurados especificamente para transportar pistolas de soldagem a ponto por resistência, que normalmente pesam 40–150kg . Eles são a espinha dorsal da produção de carrocerias automotivas em branco, onde uma única carroceria exige 3.000–5.000 pontos de solda concluído em menos de 60 segundos usando uma célula coordenada de 10 a 20 robôs. As cargas variam de 100kg a 500kg para configurações de armas pesadas.
| Tipo de robô | Eixos | Carga útil | Repetibilidade | Melhor Processo de Soldagem |
|---|---|---|---|---|
| Articulado (6 eixos) | 6 | 3–20kg | ±0,02–0,08mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5–20kg | ±0,01–0,02 mm | Ponto, micro soldagem |
| Cartesiano (pórtico) | 3–5 | 20–500kg | ±0,1mm | SAW, MIG (painéis grandes) |
| Colaborativo (Cobot) | 6–7 | 5–16kg | ±0,03–0,1 mm | MIG, TIG (alta mistura) |
| Sete Eixos | 7 | 5–20kg | ±0,02–0,05 mm | TIG, laser, geometria complexa |
| Robô de soldagem por pontos | 6 | 100–500kg | ±0,1–0,2mm | Soldagem por resistência a ponto |
Tabela 2: Comparação dos tipos de robôs de soldagem por eixos, carga útil, repetibilidade e processo de soldagem recomendado.
Integrando posicionador de soldagems com robôs de soldagem cria uma célula de soldagem multieixo coordenada onde os eixos do posicionador são tratados como eixos externos do robô — sincronizados em tempo real com o controlador do robô para que o movimento da peça e o movimento da tocha ocorram simultaneamente. Isso é conhecido como movimento coordenado or coordenação de eixo externo , e oferece diversas vantagens críticas:
O productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Métrica | Sem posicionador | Com posicionador |
|---|---|---|
| Posição de soldagem | Todas as posições (1G–6G) | Plano/horizontal (1G/2F) |
| Velocidade de alimentação do arame (MIG) | 4–7m/min | 8–15m/min |
| Taxa de deposição | 2–4 kg/hora | 5–12kg/hora |
| Taxa de retrabalho/defeito | 3–8% | 0,5–1,5% |
| Tempo de arco ligado (célula robótica) | 50–65% | 85–95% |
| Risco ergonômico do operador | Alto (sobrecarga/desajeitado) | Baixo (plano / sentado) |
Tabela 3: Comparação do desempenho de soldagem com e sem integração do posicionador em uma célula de soldagem robótica.
Diferentes combinações de tipo de posicionador e tipo de robô são ideais para cada indústria com base na geometria da peça, volume e requisitos de qualidade:
A produção de carrocerias automotivas depende de robôs de soldagem a ponto (6 eixos, carga útil de 100–500 kg) emparelhado com posicionadores de roda gigante para atingir o rendimento necessário para a produção em massa. Uma oficina típica implanta 200–400 robôs de soldagem através de múltiplas células coordenadas, produzindo uma nova carroceria de veículo a cada 60-90 segundos.
Usos de soldagem circunferencial de tubos e vasos posicionadores de plataforma giratória ou cabeçote-cabeçote com robôs articulados de soldagem MIG ou TIG . O posicionador gira o tubo enquanto o robô mantém uma posição fixa da tocha - uma técnica que atinge a qualidade da solda atendendo aos requisitos do código ASME Seção IX e API 1104 com penetração consistente da raiz nas juntas desde 50 mm a 2.000 mm de diâmetro .
Soldagem de grandes painéis na construção naval Robôs de soldagem de pórtico cartesiano com submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 metros de comprimento . Seções curvas do casco e conjuntos de vigas em T usam posicionadores de munhão para girar unidades estruturais maciças (50–200 toneladas) enquanto robôs MIG articulados completam soldas de ângulo e topo.
Os fabricantes contratados de alto mix e baixo volume se beneficiam mais robôs de soldagem colaborativos (cobots) emparelhado com compacto posicionadores de inclinação e rotação . Uma célula de soldagem cobot pode ser reprogramada para uma peça nova em menos de 30 minutos, tornando-a economicamente viável para lotes tão pequenos quanto 5–50 peças — muito abaixo do limite de 500 peças normalmente exigido para justificar o investimento tradicional em células de soldagem robótica.
Combinar o posicionador e o tipo de robô corretos com a sua aplicação requer a avaliação de cinco parâmetros principais:
A acessório de soldagem é um dispositivo de fixação estático que mantém a peça em uma posição fixa durante a soldagem. Um posicionador de soldagem é um sistema de movimento motorizado que move e gira ativamente a peça de trabalho durante ou entre as soldas. As luminárias priorizam a precisão dimensional e a repetibilidade; os posicionadores priorizam a acessibilidade das articulações e a otimização da posição. Na prática, os equipamentos são quase sempre montados em posicionadores para obter os benefícios de ambos.
Para aplicações de alto mix e baixo volume, sim – os cobots podem ser mais econômicos e flexíveis. No entanto, os cobots operam a velocidades mais baixas (normalmente 30–50% mais lento do que os robôs industriais no modo de soldagem devido aos limites de velocidade de segurança quando humanos estão presentes) e transportam cargas úteis mais baixas. Para produção dedicada de alto volume, os robôs de soldagem articulados tradicionais de 6 eixos permanecem superiores em rendimento, ciclo de trabalho e custo por solda a longo prazo.
Um posicionador padrão de inclinação e rotação acrescenta 2 eixos externos ao controlador do robô, elevando o total de eixos coordenados de uma célula robótica de 6 eixos para 8. Um cabeçote-cabeçote móvel com ambas as extremidades acionadas adiciona 2 eixos; um posicionador de roda gigante (rotação do acessório da estrutura) adiciona 2–3 eixos. Os controladores de robôs modernos suportam até 18–27 eixos coordenados totais , permitindo células complexas com vários robôs e vários posicionadores.
Todos os principais processos de soldagem a arco são usados com robôs de soldagem. MIG/MAG (GMAW) é o mais comum – aproximadamente 65% de toda soldagem a arco robótico. TIG (GTAW) é usado para aço inoxidável e titânio que exigem a mais alta qualidade. Soldagem plasma lida com soldagem de precisão em materiais finos. Soldagem a laser está crescendo rapidamente para automóveis e eletrônicos. Arco submerso (SAW) é usado exclusivamente em robôs cartesianos de pórtico para soldagem plana de alta deposição.
Para produção de volume médio (5.000–50.000 peças/ano), uma célula de soldagem robótica completa com integração de posicionador normalmente obtém retorno sobre o investimento em 18–36 meses . O ROI é impulsionado pela redução dos custos de mão de obra (um operador supervisionando 2 a 4 robôs versus 4 a 8 soldadores manuais), custos reduzidos de retrabalho (a taxa de defeitos cai de 5 a 8% para menos de 1,5%) e maior produtividade (40 a 80% mais peças por turno). Aplicações automotivas de alto volume geralmente alcançam ROI em menos de 12 meses .
Sim. Para movimento coordenado, o posicionador deve ser configurado como um eixo externo comin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 horas de calibração e teste por um integrador treinado. Uma vez configurado, o programa do robô sincroniza automaticamente o posicionamento do posicionador e o movimento da tocha — não é necessária nenhuma programação separada do posicionador.
Posicionadores de soldagem e os vários tipos de robôs de soldagem são tecnologias complementares que, quando adequadamente combinadas e integradas, proporcionam capacidades de produção que nenhuma delas consegue alcançar sozinha. Os posicionadores garantem que cada junta esteja sempre na posição ideal de soldagem; os robôs oferecem execução consistente e incansável em velocidades e níveis de qualidade que nenhum processo manual pode igualar. Esteja você equipando uma oficina com uma célula compacta de cobot e posicionador de inclinação ou projetando uma linha de soldagem a ponto automotiva de alto volume com posicionadores de roda gigante e 20 robôs articulados, a chave para o sucesso está em combinar corretamente o tipo de posicionador, a arquitetura do robô e o processo de soldagem com a geometria específica da peça, o volume de produção e os requisitos de qualidade.
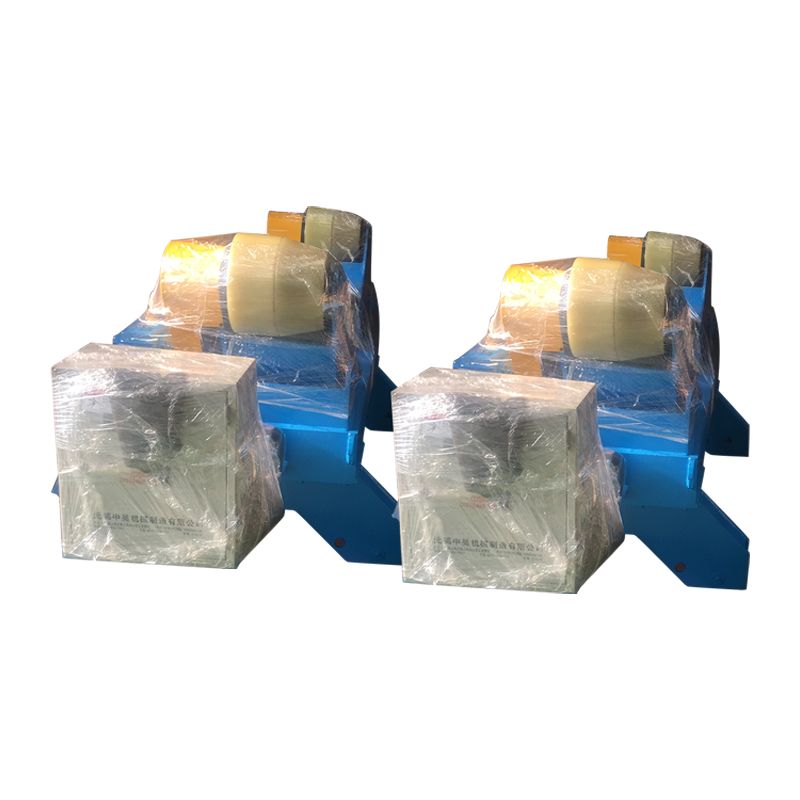
A máquina rotativa de soldagem autocompensadora de aerofólio 20T é amplamente utilizada em indústrias como vasos de pressão, equipamentos químicos,...
See Details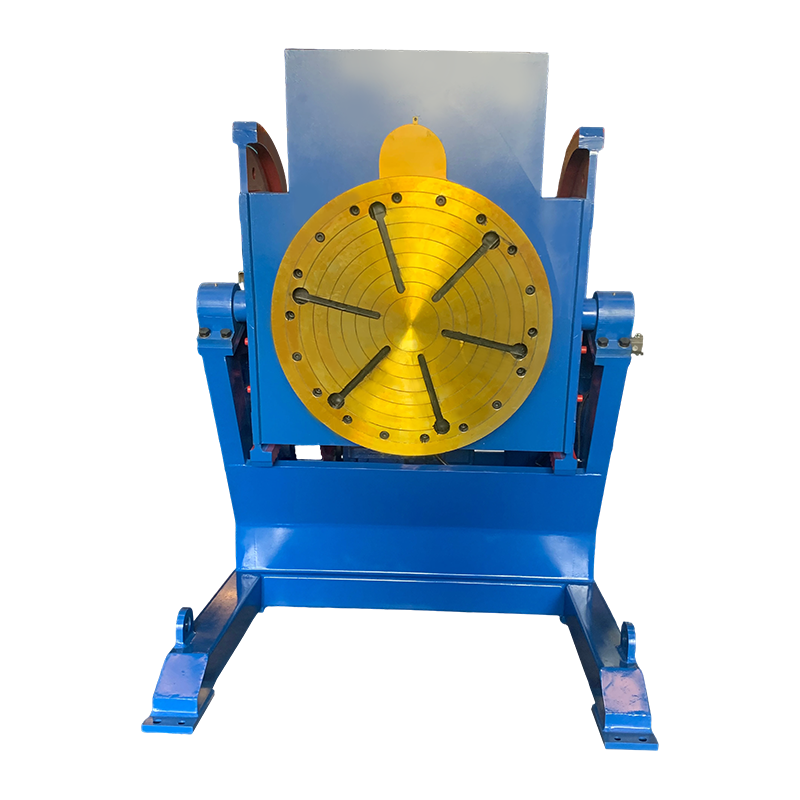
O posicionador de soldagem convencional 10T é projetado para transportar 10 toneladas e é construído para soldar peças pequenas e médias. O equipam...
See Details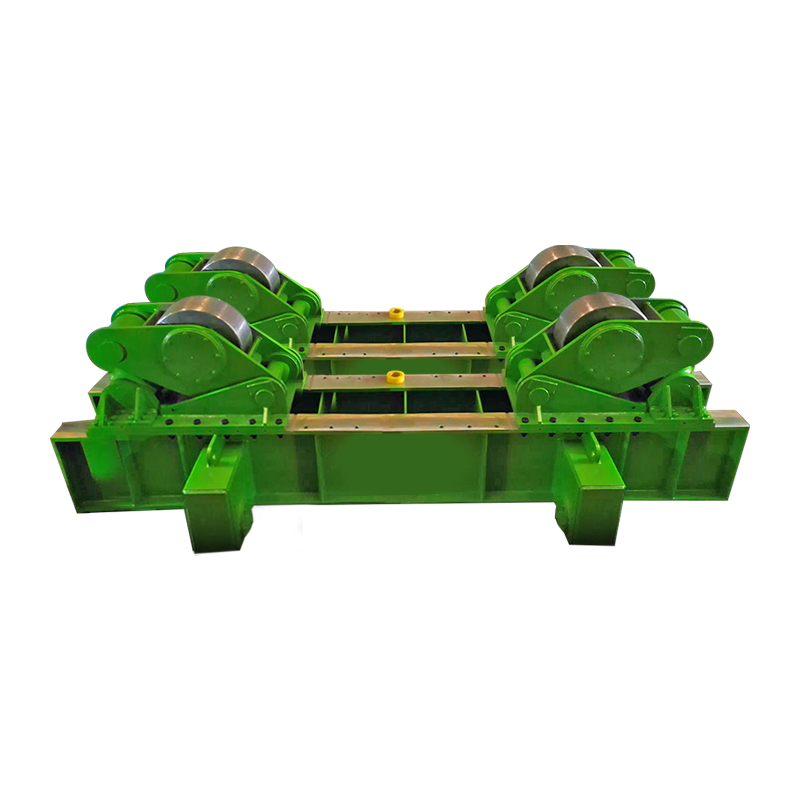
O rotador de soldagem 500t com movimento orbital manual é um equipamento auxiliar de soldagem orbital manual para serviço pesado. Possui forte capa...
See Details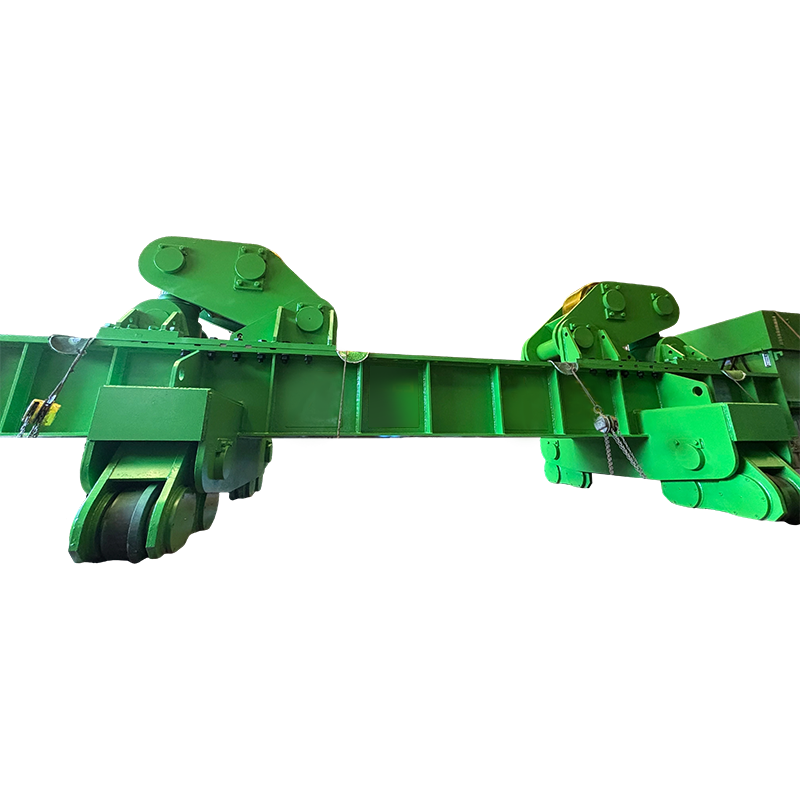
O Rotador de Soldagem Fit Up 800T com Movimento Orbital Manual é um equipamento especial para soldagem de peças superpesadas, com capacidade de car...
See Details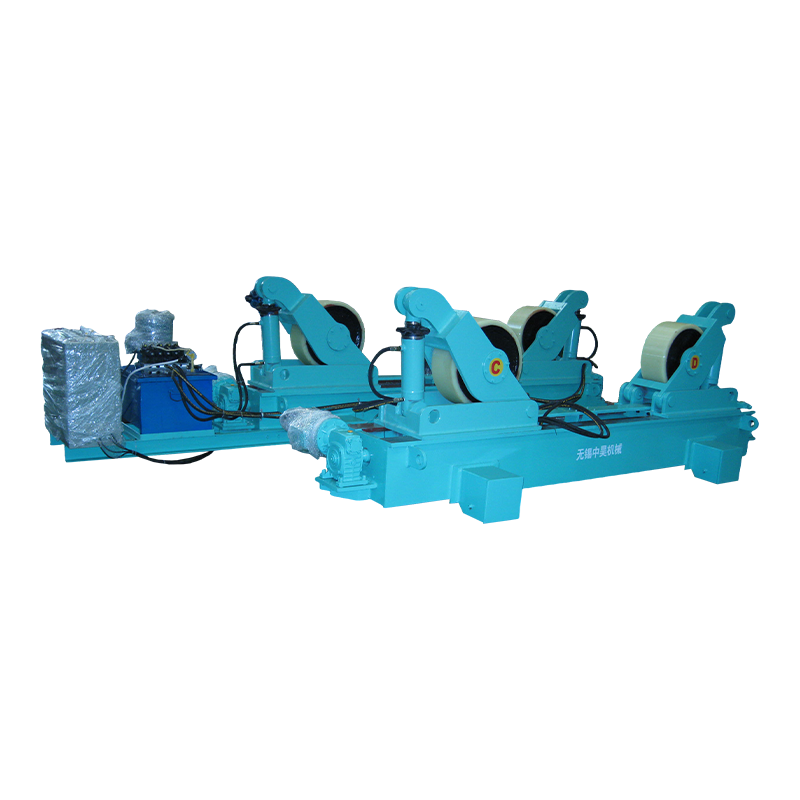
O rotador de soldagem de encaixe 80t com movimento orbital manual é um equipamento especial para soldagem de peças médias e pesadas. Pode transport...
See Details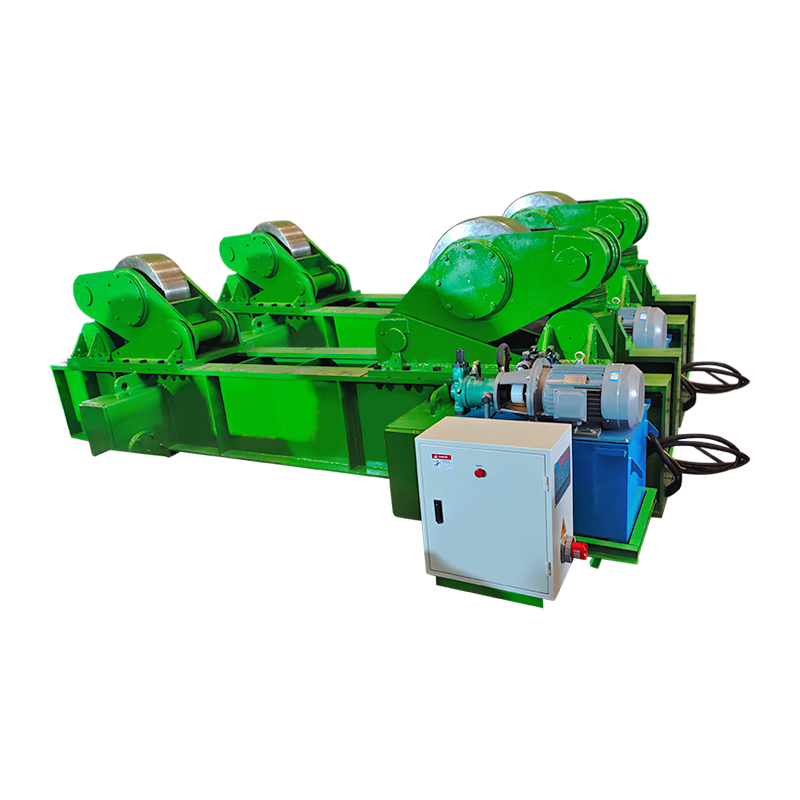
O rotador de soldagem de ajuste de 300t com movimento orbital manual tem capacidade de carga de 300 toneladas e pode suportar de forma estável gran...
See DetailsDireitos autorais 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Todos os direitos reservados Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com